מערכות הניטור וההיגוי בגשר כלי השיט
המערכות האלקטרוניות בגשר כלי השיט מהוות את הליבה התפעולית והבטיחותית של השיט המודרני. שילוב סנכרוני וארגונומי של מכשירי הניווט, הניטור וההיגוי מעניק לסקיפר תמונת מצב הידרודינמית ואווירודינמית רציפה בזמן אמת, המונעת אירועי שרטון קטלניים, מאפשרת התמודדות מושכלת עם תנאי ים משתנים ומפחיתה את עומס העבודה הפיזי והמנטלי על צוות המשמרת. השליטה התיאורטית והמעשית במערכות אלו אינה רק חובה ימאית ראשונה במעלה, אלא תנאי סף קריטי למעבר בהצלחה של בחינת רשות הספנות והנמלים (רספ“ן) בפרק ניווט מכשירים (נווט ב’).
יחידת לימוד זו מציגה ניתוח מקיף של ארבע מערכות היסוד על גשר כלי השיט:
- מד עומק הדי (Echo Sounder): עקרונות השידור והקליטה, כיול Offset, גורמי שגיאה, נהלי תחזוקה וחישובי עומק, גאות ומפה (Chart Datum).
- מד מהירות ומד מרחק (Speed Log): מדידה באמצעות אימפלר, הבחנה בין מהירות ביחס למים (STW) למהירות ביחס לקרקע (SOG), וחישובים מתמטיים מעשיים.
- מד רוח (Anemometer): רכיבי ראש התורן, ניתוח וקטורי והבחנה פיזיקלית-תפעולית בין רוח אמיתית (True Wind) לרוח מדומה/יחסית (Apparent Wind).
- מערכות היגוי אוטומטיות (Autopilot & Wind Vane): הגה אוטומטי חשמלי מול הגה רוח מכני, אופן הפעולה, כוונון רגישות התגובה, מאזן אנרגיה ומגבלות בטיחות מבצעיות.
תפיסת הבטיחות הספינתית מתחילה במעקב רציף אחר התווך האנכי מתחת לשדרית, קו ההגנה הראשון של כלי השיט כנגד עליה על שרטון: מד העומק.
שימושים ודרכי מדידה
מד עומק הדי מהווה אמצעי קריטי ראשון במעלה לבטיחות השיט, ניווט חופי, ניתוח נתיבים ונהלי עגינה. המכשיר מאפשר לסקיפר לנטר את תוואי קרקעית הים מתחת לשדרית בזמן אמת ולמנוע סיכוני שרטון.
שימושים ייעודיים בספינה
מכשיר מד עומק הדי משרת ארבעה שימושים מרכזיים בספינה:
- בטיחות השיט: מתן התראה קולית וויזואלית מוקדמת מפני התקרבות למים רדודים.
- ניווט: אימות מיקום כלי השיט באמצעות השוואת עומקים שנמדדו לקווי עומק (Isobaths) במפה הימית.
- ניתוב: ניתוח מגמת שינוי העומק בעת תמרון בנתיבים מוגדרים, תעלות ומצרים.
- עגינה: בחירת מקום עגינה מתאים, קביעת אורך חבל/שרשרת העוגן (יחס ירידה) ווידוא עומק מים מספק בשיא השפל.
חלופות חירום למדידת עומק
במקרה של תקלה במכשיר אלקטרוני, כשל חשמלי או קריאה לא אמינה, החלופה המעשית והבטוחה ביותר לבקרת עומק הינה:
- במים רדודים: שימוש באנך עומק (Lead Line), חבל משוקלל המודד את העומק הפיזי באופן ישיר.
- במים עמוקים: קריאה וחישוב מתוך נתוני המפה הימית, תוך שקלול טבלאות הגאות והשפל.
עקרון הפעולה וקצב הפולסים
עקרון הפעולה ותפקיד הממיר (Transducer)
מד העומק פועל על בסיס שידור גלי קול בתווך הימי וקליטת ההד החוזר מקרקעית הים:
- בשידור: הממיר (Transducer) מקבל פולסים חשמליים מיחידת הבקרה וממיר אותם לתנודות מכניות, גלי קול המשודרים במים.
- בקליטה: גל הקול פוגע בקרקעית הים, מוחזר כהד, והממיר קולט אותו וממיר אותו חזרה לאותות חשמליים המעובדים לתצוגת עומק דיגיטלית או גרפית.
תדר וקצב פולסים
במד עומק הדי קונבנציונלי, הגדלת טווח העומק מחייבת זמן המתנה ארוך יותר להד החוזר ולכן בדרך כלל מפחיתה את מספר הפולסים ביחידת זמן. קצב השידור המדויק תלוי בדגם ובאופן פעולת המכשיר.
התקנה, כיול ותחזוקה
התקנה וכיול Offset (Keel Offset)
מיקום הממיר, עומק התקנתו וכיוון האלומה חייבים להתאים להוראות היצרן. יש להבטיח צימוד אקוסטי תקין ואלומה שאינה מופרעת מבועות אוויר, מערבולות מדחף או עצמים סמוכים. בהתאם לדגם, ניתן להגדיר היסט להצגת עומק ביחס לממיר, לקו המים או לנקודת השוקע המרבי (Keel Offset). היסט התצוגה אינו מפצה על התקנה לקויה.
נהלי תחזוקה
- ניקוי הממיר: הצטברות זיהום ביולוגי, צמחיה או בלוטי ים (Barnacles) על שטח הפנים של הממיר בולמת את גלי הקול. יש להסיר זיהום זה בעדינות ללא שימוש בכלי מתכת כדי למנוע פגיעה ברכיב הפיאזו-אלקטרי הרגיש.
- צביעה: יש להשתמש רק בציפוי שהיצרן מאשר לדגם ולחומר הממיר. העובדה שצבע אינו מכיל מתכת אינה מבטיחה את התאמתו; ציפוי לא מתאים עלול לפגוע בממיר או בביצועי המדידה.
- ממיר בתוך גוף הספינה: במתקן המבוסס על נוזל צימוד יש לבדוק את המפלס ולהשלים רק בנוזל שהיצרן מאשר. לא כל ממיר פנימי משתמש בשמן; יש למנוע בועות אוויר ולשמור על צימוד אקוסטי רציף.
גורמי שגיאה ודיוק
דיוק מדידת העומק מושפע מפרמטרים פיזיקליים של תווך המים: טמפרטורת המים, מליחות המים ואורך פולס השידור.
תרחישים כמותיים ו־Chart Datum
המפה הימית מציגה עומקים ביחס למשטח ייחוס המכונה “רף המפה” (Chart Datum). במפות רבות זהו מפלס השפל האסטרונומי הנמוך ביותר, אך קיימים גם משטחי ייחוס אחרים. יש לבדוק את הייחוס המצוין במפה ולהשתמש בנתוני גאות המתייחסים לאותו מפלס.
הנוסחה המכרעת לחישוב עומק מפה: עומק מפה (Chart Datum) = עומק נמדד במד עומק + שוקע הספינה − גאות.
הנוסחה והתרחישים להלן מניחים שהמכשיר מציג עומק מתחת לנקודת השוקע המרבי. אם התצוגה מכוילת לקו המים, אין להוסיף שוב את השוקע; אם היא מציגה עומק מתחת לממיר, מוסיפים את עומק הממיר מתחת לקו המים.
תרחיש 1: חישוב עומק מפה מדויק
- נתונים: עומק נמדד במד העומק הוא 10 מטרים, שוקע הספינה הוא 2 מטרים, גאות נוכחית היא 1 מטר.
- חישוב: מחברים את העומק הנמדד (10 מטרים) עם שוקע הספינה (2 מטרים) לקבלת עמוד המים בפועל (12 מטרים), ומפחיתים את הגאות (1 מטר).
- תוצאה: 11 מטרים.
תרחיש 2: פער עומק כתוצאה מגאות
- נתונים: מד העומק מכויל מנקודת השוקע המרבי (Keel Offset) ומראה 1 מטר מתחת לשוקע. שוקע הספינה הוא 1.5 מטרים (סך הכול עמוד מים בפועל של 2.5 מטרים). במפה רשום עומק של 2 מטרים.
- ניתוח: הפער בין עמוד המים בפועל (2.5 מטרים) לעומק הרשום במפה (2 מטרים) הוא 0.5 מטר.
- הסבר: העומק במפה מיוחס לרף המפה (Chart Datum), בעוד שבזמן המדידה בפועל קיימת גאות של 0.5 מטר מעל רף המפה.
תרחיש 3: חישוב גאות לפי עומק נמדד של 12 מטרים ועומק מפה של 10 מטרים
- נתונים: עומק נמדד במד העומק הוא 12 מטרים, שוקע הספינה הוא 1.2 מטרים, עומק רשום במפה הוא 10 מטרים.
- חישוב: עמוד המים בפועל מעל הקרקעית הוא סכום העומק הנמדד והשוקע, כלומר 13.2 מטרים. הפחתת העומק הרשום במפה (10 מטרים) מעמוד המים בפועל מותירה הפרש של 3.2 מטרים.
- הסבר: ההבדל נובע מכך שהעומק במפה מיוחס לרף המפה, ובזמן המדידה קיימת גאות של 3.2 מטרים מעליו.
תרחיש 4: חישוב גאות לפי עומק נמדד של 12 מטרים ועומק מפה של 10.8 מטרים
- נתונים: עומק נמדד במד העומק הוא 12 מטרים, שוקע הספינה הוא 1.2 מטרים, עומק רשום במפה הוא 10.8 מטרים (במפות ימיות מופיע כ־10 עם 8 בקטן תחתיו).
- חישוב: עמוד המים בפועל מעל הקרקעית הוא סכום העומק הנמדד והשוקע, כלומר 13.2 מטרים. הפחתת העומק הרשום במפה (10.8 מטרים) מעמוד המים בפועל מותירה הפרש של 2.4 מטרים.
- הסבר: ההבדל נובע מכך שהעומק במפה מיוחס לרף המפה, ובזמן המדידה קיימת גאות של 2.4 מטרים מעליו.
לצד ניטור העומק האנכי למניעת פגיעה בקרקעית, נדרש מעקב אופקי רציף אחר מהירות ההתקדמות של כלי השיט והמרחק שעבר במים ומעל הקרקע.
מהירות הספינה במים ועל פני הקרקע
מהירות הספינה ביחס למים אינה תמיד זהה למהירות ההתקדמות שלה ביחס לקרקע. ההבדל נובע מתנועת המים, ולכן חשוב להבחין בין מדידת האימפלר לבין נתוני המיקום של מקלט ה־GPS.
שתי נקודות ייחוס למהירות
- מהירות ביחס למים (STW): מהירות הספינה ביחס למים שסביבה. חיישן אימפלר המותקן בגוף הספינה מסתובב בזרימת המים ומספק מדידה זו.
- מהירות ביחס לקרקע (SOG): מהירות ההתקדמות בפועל ביחס לקרקעית הים, כפי שמתקבלת ממקלט GPS. הזרם עשוי לגרום לה להיות שונה מהמהירות ביחס למים.
שימוש בחישוב הפלגה
לחישוב זמן הפלגה משוער מחלקים את המרחק במהירות המתאימה: זמן = מרחק ÷ מהירות. יש להשתמש בנתון מהירות המתאים לחישוב ולתנאי ההפלגה.
דופלר באיתור משואות מצוקה
תנועת לוויין במסלול נמוך גורמת לשינוי בתדר אות המצוקה. תחנת הקרקע מנתחת את השינוי כדי לאתר את המשואה. מערכות לוויינים אחרות משתמשות גם בהשוואת זמן ותדר הגעת האות מכמה לוויינים.
דיוק מדידה וחישובי מהירות
זיהום ושגיאות במד המהירות
מד מהירות מכני (אימפלר/גלגל כנפיים) חשוף במיוחד לזיהום ביולוגי. הצטברות שכבת זיהום דביקה, זואופיטון או צמחיה ימית על גלגל הכנפיים מגדילה את החיכוך, מאטה את תגובת המד ומביאה להצגת מהירות נמוכה מהמהירות האמיתית במים.
שיטת החפץ הנגרר / יומן הולנדי (Dutchman’s Log)
- נתונים: חפץ צף מושלך בחרטום ספינה שאורכה 15 מטרים, וחולפות 5 שניות עד הגעתו לירכתיים.
- חישוב: 15 m / 5 s = 3 m/s, שהם כ־5.83 knots.
- תוצאה: כ־6 קשרים.
שיטת חבל הקשרים (Chip Log)
- נתונים: חבל שוחרר מירכתי הספינה עם קשרים במרווחים קבועים של 5 מטרים. נספרו 5 קשרים במשך 10 שניות.
- חישוב מרחק: 5 קשרים × 5 מטרים = 25 מטרים.
- חישוב מהירות: 25 m / 10 s = 2.5 m/s, השקולים לכ־5 קשרים או לכ־5 מיילים ימיים בשעה (5 NM/h).
שקילות היחידות: כל היחידות מתארות אותה מהירות פיזיקלית.
נתוני התקדמות הספינה במים משתלבים באופן ישיר עם מדידת הכוחות האווירודינמיים הפועלים עליה.
רוח אמיתית מול רוח מדומה
הבנה מדויקת של נתוני הרוח חיונית לקבלת החלטות על מתיחת ומזעור מפרשים, שמירת קורס ובטיחות השיט.
מכלול ראש התורן
מכלול מד הרוח מותקן בראש התורן כדי למנוע הפרעות בזרימת האוויר שנוצרות מגוף הספינה והמפרשים. המכלול כולל:
- שושנת / ספומת רוח: מורה על כיוון הגעת הרוח.
- מדחף כפות: מדחף כפות מסתובב המודד את עוצמת הרוח.
רוח אמיתית מול רוח מדומה/יחסית
- רוח אמיתית: הכיוון והמהירות הממשיים של הרוח כפי שהיו נמדדים על ידי תחנה נייחת.
- רוח פנים: רוח הנוצרת עקב תנועת כלי השיט באוויר, גם כאשר אין רוח אמיתית. היא מורגשת מכיוון החרטום, בכיוון הפוך לתנועת הספינה ובעוצמה השווה למהירותה ביחס לאוויר שקט.
- רוח מדומה / יחסית: הרוח המורגשת על כלי שיט בתנועה. זהו הסכום הווקטורי של הרוח האמיתית ורוח הפנים, הנוצרת עקב תנועת הספינה ומורגשת מכיוון החרטום.
הקשר הווקטורי: וקטור רוח אמיתית + וקטור רוח פנים = וקטור רוח מדומה / יחסית.
רוח ומפרשים בתנועה
שנו את כיוון הסירה והרוח וראו איך משתנים מצבי ההפלגה, הרוח המדומה וצורת המפרשים.
לסימולטור רוח ומפרשים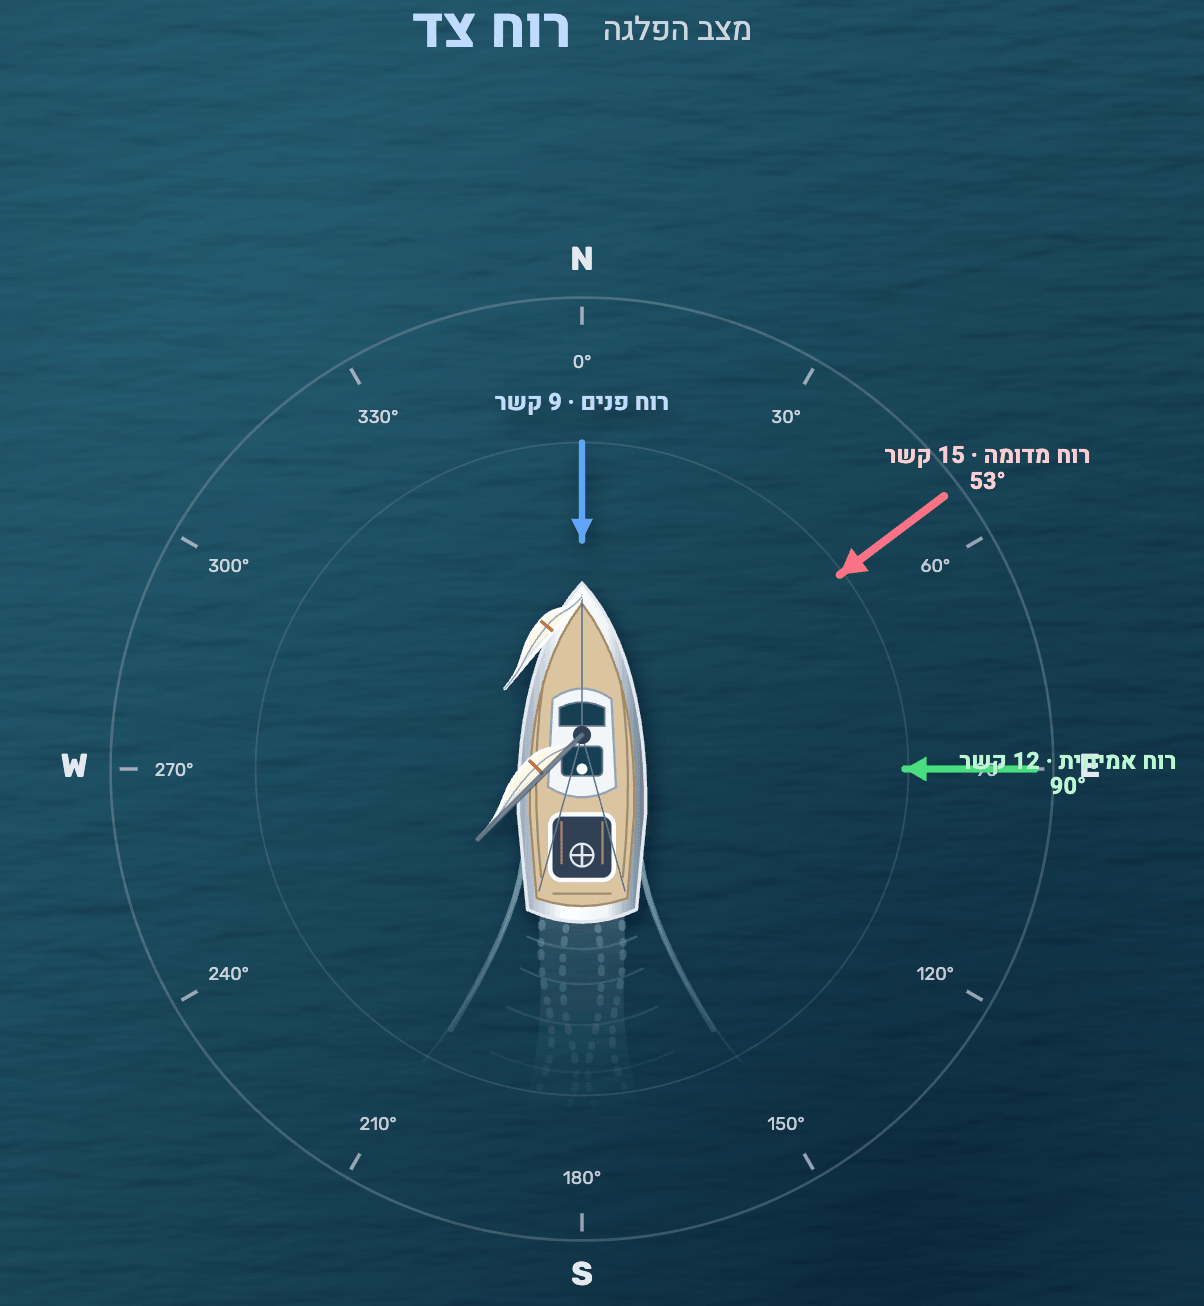
ניתוח תפעולי
בעת הפלגה ברוח קדמית, וקטור מהירות הספינה מתווסף לווקטור הרוח האמיתית. כתוצאה מכך, מד הרוח יציג רוח מדומה חזקה יותר מהרוח האמיתית, וכיוון הרוח המדומה ינוע קדימה ויהיה קרוב יותר לכיוון החרטום. לעומת זאת, בהפלגה ברוח גבית, וקטור מהירות הספינה מופחת מווקטור הרוח האמיתית, ולכן הרוח המדומה תורגש כחלשה יותר.
מצבי מדידה במכשיר
- ספינה בעמידה: חיישן הרוח מודד רוח מדומה. כאשר מהירות הספינה אפס ביחס למסגרת הייחוס של הרוח האמיתית, הרוח המדומה והאמיתית שוות. יש להבחין בין עמידה ביחס לקרקע לעמידה ביחס למים, במיוחד בנוכחות זרם.
- ספינה בהפלגה: החיישן מודד רוח יחסית (מדומה), עקב שילוב הרוח האמיתית ורוח הפנים. מכשיר משולב יכול לחשב ולהציג גם רוח אמיתית בעזרת נתוני מהירות וכיוון מתאימים; יש לבדוק את מצב התצוגה ואת מסגרת הייחוס של החישוב.
הגה אוטומטי חשמלי: פעולה ורכיבים
מערכות היגוי אוטומטיות מהוות רכיב מרכזי בהפחתת עומס העבודה הפיזי והמנטלי על הצוות בהפלגות ממושכות.
הגה אוטומטי חשמלי (Electrical Autopilot) הוא מערכת אלקטרו-מכנית המניעה את לוח ההגה. במצב מצפן היא שומרת על קורס מצפן מוגדר; מערכות תואמות יכולות לפעול גם במצב שמירת זווית לרוח באמצעות נתוני רוח.
רכיבים עיקריים
- חיישן כיוון: מצפן אלקטרוני (Fluxgate compass) או מצפן מגנטי.
- יחידת בקרה/מחשב: מעבדת את שגיאת הקורס ומחשבת את תיקון ההיגוי הנדרש.
- יחידת דחף/דחיפה (Drive Unit): זרוע אלקטרו-מכנית או משאבה הידראולית המזיזה בפועל את מחבר ההגה.
יתרון מרכזי: מאפשר משמרות ים נוחות יותר והתמקדות הצוות בתצפית ובטיפולים דחופים בתנאי ים קשים.
מגבלות ובטיחות בהיגוי אוטומטי
תצפית וערנות: הסתמכות יתר על המערכות ללא תצפית נאותה מציבה סיכון בטיחותי חמור.
- צריכת חשמל: צרכן חשמל גדול ברציפות, בעיקר בים סוער. הסיבה הפיזיקלית: הים המטלטל מפעיל כוחות גזירה עזים על לוח ההגה, ומחשב ההגה מפעיל את יחידת הדחף (Drive Unit) בעומס מרבי ובתדירות גבוהה מאוד כדי לתקן את הסטיות.
- תחזוקה ותקלות: המכלול המכני והחשמלי חשוף לבלאי וצפוי לתקלות.
- ערנות הצוות: עלול לגרום לירידה בערנות התצפית והפחתת שיקולי ההיגוי בים גלי או באזורים צפופים בעצמים.
- שיט מפרשים: במצב מצפן המערכת שומרת על קורס מצפן ואינה משנה אותו כדי לשמור על זווית לרוח. שינוי רוח עלול לחייב התאמת קורס ומפרשים. מערכות תואמות מציעות גם מצב שמירת זווית לרוח.
כוונון ודיוק שמירת הקורס
דיוק שמירת הקורס המוזן להגה האוטומטי תלוי ב:
- מהירות התגובה: שליטת המשתמש בפקדים של “מהירות התגובה” (Response Rate).
- חיישן הכיוון: סוגו ובדיוקו של המצפן המשמש כחיישן הכיוון.
פקד רגישות התגובה (Response Rate): שינוי רגישות התגובה בהגה האוטומטי גורם להקטנה או הגדלה של מהירות התגובה לשינויים בקורס.
הגה רוח: פעולה והשוואה להגה חשמלי
הגה רוח (Wind Vane Steering) הוא מערכת היגוי מכנית טהורה הפועלת ללא צורך במקור אנרגיה חשמלי.
- עקרון הפעולה: שומר על קורס הפלגה בזווית קבועה בין שדרית הספינה לבין הרוח היחסית (המדומה). ספומת הרוח חשה בשינוי זווית הרוח ומניעה סנפיר מים המזיז את הגה הספינה.
- מאפיינים ויתרונות: אינו תלוי בחשמל, במפרשית שומר על הזווית הרצויה לרוח נתונה.
- מגבלות: מיועד בעיקר לשיט מפרשים ושמירת זווית לרוח, ולא לשמירת קורס מצפן בהפלגה במנוע. התאמתו תלויה בדגם, בהדחק הספינה, במנגנון ההיגוי ובתנאי ההפעלה, ולא באיסור גורף על ספינות כבדות. נדרשת ערנות לשינויים ברוח ובנתיב.
הגה אוטומטי חשמלי מול הגה רוח
- הגה אוטומטי חשמלי: שומר קורס מצפן במצב מצפן, ובמערכת תואמת גם זווית לרוח במצב רוח; צורך חשמל; מתאים לשיט במנוע או במפרשים בהתאם לדגם. יש להתאים את יחידת ההנעה להדחק הספינה, לעומסי ההגה ולמערכת ההיגוי.
- הגה רוח (Wind Vane): מערכת מכנית השומרת זווית קבועה לרוח המדומה ללא חשמל ומשנה קורס בהתאם לרוח. מתאימה בעיקר למפרשיות; התאמתה לגודל הספינה ולעומסי ההיגוי תלויה בדגם ובהוראות היצרן.
תמצית למבחן רספ“ן: ניווט מכשירים
להלן ריכוז הנושאים והנתונים המרכזיים ליחידה זו:
מד עומק הדי (Echo Sounder)
- 4 שימושים מרכזיים: בטיחות השיט, ניווט, ניתוב, עגינה.
- התקנת ממיר: מיקום, עומק וכיוון התקנה לפי הוראות היצרן, עם צימוד אקוסטי תקין וללא הפרעות לאלומה. היסט התצוגה מאפשר בחירת נקודת ייחוס אך אינו מתקן התקנה לקויה.
- אחזקת ממיר: הסרת צמחיה וחי ימי בעדינות, ללא כלי מתכת; שימוש רק בציפוי שהיצרן מאשר לדגם.
- ממיר פנימי בנוזל: בדיקת מפלס נוזל הצימוד והשלמה לפי הוראות היצרן. לא כל ממיר פנימי משתמש בשמן.
- קצב פולסים: במד עומק הדי קונבנציונלי, הגדלת טווח העומק בדרך כלל מפחיתה את מספר הפולסים ביחידת זמן; ההתנהגות תלויה בדגם.
- תפקיד הממיר: להמיר פולסים חשמליים לגלי קול בשידור, ולהמיר את ההד החוזר לאותות חשמליים בקליטה.
- חלופות חירום: לעומקים קטנים, אנך עומק (חבל עם משקולת); לעומקים גדולים, קריאה וחישוב מנתוני המפה, הגאות והשפל.
- חישוב גאות מול עומק מפה של 10 מטרים: נמדד 12 מטרים מתחת לשוקע המרבי, שוקע 1.2 מטרים, במפה רשום 10 מטרים. גובה הגאות מעל רף המפה הוא 3.2 מטרים (על פי: 12 + 1.2 − 10 = 3.2).
- חישוב עומק מפה: כאשר הקריאה היא מתחת לשוקע המרבי: נמדד 10 מטרים, שוקע 2 מטרים, גאות 1 מטר, ולכן עומק המפה הוא 11 מטרים (על פי: 10 + 2 − 1 = 11). בתצוגה המכוילת לקו המים אין להוסיף שוקע; יש להשתמש בנתוני גאות התואמים לייחוס המפה.
- חישוב גאות מול עומק מפה של 10.8 מטרים: נמדד 12 מטרים מתחת לשוקע המרבי, שוקע 1.2 מטרים, במפה רשום 10.8 מטרים. גובה הגאות מעל רף המפה הוא 2.4 מטרים (על פי: 12 + 1.2 − 10.8 = 2.4).
- פער עומק כתוצאה מגאות: נמדד 1 מטר מתחת לשוקע המרבי, שוקע 1.5 מטרים, במפה רשום 2 מטרים. גובה הגאות מעל רף המפה הוא 0.5 מטר (על פי: 1 + 1.5 − 2 = 0.5).
מד מהירות (Speed Log)
- איתור משואות באמצעות דופלר: תחנת קרקע נעזרת בשינוי תדר האות מלוויין במסלול נמוך כדי לאתר את משואת המצוקה.
- זיהום אימפלר: הצטברות שכבת זיהום דביקה וצמחיה ימית גורמת להאטת תגובת מד המהירות המכני.
- יומן הולנדי: 15 מטרים ב־5 שניות (3 m/s), כ־6 קשרים בקרוב.
- חבל הקשרים (Chip Log): 5 קשרים במרווחים של 5 מטרים ב־10 שניות (2.5 m/s), השקולים לכ־5 קשרים או לכ־5 מיילים ימיים בשעה.
מד רוח (Anemometer)
- ספינה בעמידה: הרוח הנמדדת בחיישן היא רוח מדומה; היא שווה לרוח האמיתית כאשר מהירות הספינה אפס ביחס למסגרת הייחוס שנבחרה.
- ספינה בהפלגה: החיישן מודד רוח יחסית (מדומה). מכשיר משולב יכול לחשב ולהציג גם רוח אמיתית בעזרת נתוני מהירות וכיוון מתאימים.
הגה אוטומטי והגה רוח
- יתרון הגה אוטומטי: משמרות נוחות יותר והתמקדות בתצפית וטיפולים דחופים בתנאים קשים.
- חסרונות הגה אוטומטי: צריכת חשמל שעשויה לגדול בים סוער; דורש אחזקה וחשוף לתקלות; הסתמכות יתר עלולה לפגוע בערנות התצפית. במצב מצפן אינו מתאים את הקורס לשינויי רוח, אך במערכות תואמות קיים גם מצב שמירת זווית לרוח.
- דיוק שמירת קורס: תלוי בשליטת המשתמש בפקדים של “מהירות התגובה” ובסוג/דיוק המצפן החיישן.
- פקד רגישות התגובה: גורם להקטנה או הגדלה של מהירות התגובה לשינויים בקורס.
- הגה רוח: מערכת מכנית השומרת זווית קבועה לרוח היחסית (המדומה), ללא חשמל. מיועד בעיקר למפרשיות; ההתאמה להדחק ולעומסי ההיגוי תלויה בדגם. אינו תחליף לשמירת קורס מצפן בהפלגה במנוע ומחייב ערנות לשינויים ברוח.
מלכודות נפוצות במבחן
מלכודת הרוח: אמיתית מול מדומה
הטעות: קביעה מסיחה שמד הרוח מראה תמיד רוח אמיתית.
התיקון: החיישן מודד רוח יחסית/מדומה המורכבת מהרוח האמיתית ורוח הפנים. כאשר מהירות הספינה אפס ביחס למסגרת הייחוס, הרוח המדומה והאמיתית שוות. בהפלגה ניתן גם להציג רוח אמיתית מחושבת במכשיר תואם, ולכן יש לבדוק את מצב התצוגה.
מלכודת הייחוס: הגה אוטומטי חשמלי מול הגה רוח
הטעות: בלבול לגבי גורם הייחוס הנשמר על ידי המערכות.
התיקון: הגה אוטומטי חשמלי במצב מצפן שומר על קורס מצפן קבוע, ובמערכת תואמת ניתן לבחור גם מצב שמירת זווית לרוח. הגה רוח מכני שומר על זווית קבועה לרוח המדומה.
מלכודת חישובי העומק והגאות (Chart Datum)
הטעות: שכחת נקודת הייחוס של הממיר או בלבול בסימנים בעת חישוב גאות.
התיקון: עומק המפה מיוחס למפלס הייחוס המצוין במפה. כאשר מד העומק מציג עומק מתחת לשוקע המרבי, משתמשים בנוסחה: עומק מפה = עומק נמדד + שוקע − גאות. אם התצוגה כבר מכוילת לקו המים, אין להוסיף שוב את השוקע. נתוני הגאות חייבים להתייחס לאותו מפלס ייחוס של המפה.
מלכודת יחידות המהירות
הטעות: אי־המרה נכונה ממטרים לשנייה לקשרים (Knots) בתרחישי חישוב המהירות, או התעלמות מהשקילות בין יחידות המהירות בתרחיש חבל הקשרים.
התיקון: 2.5 m/s שווה בקירוב ל־5 קשרים ול־5 מייל ימי בשעה.
מד עומק, מד מהירות, מד רוח והיגוי אוטומטי
מבחן קצר על הנושא
26 שאלות ממאגר שאלות המבחן של ניווט מכשירים, כולן בנושא העמוד. לחצו על תשובה כדי לראות מיד אם צדקתם.
ענו על 0 מתוך 26 שאלות · 0 נכונות
מה החיסרון בהגה חשמלי אוטומטי?
איזה רוח מראה מד הרוח כאשר הספינה לא בתנועה?
מכלי שיט שאורכו 15 מטרים מושלך בחרטום חפץ שצף בחלקו, חולפות 5 שניות עד הגעתו לירכתיים, מה מהירות כלי השיט בקשרים?
מירכתי ספינה בתנועה, שוחרר חבל שעליו קשרים במרווחים קבועים של 5 מטרים בין קשר לקשר, מה מהירות כלי השיט, אם נמנו (בלי הקצה) חמישה קשרים בעשר שניות?
על איזה קורס הפלגה שומר הגה רוח?
מה מראה מד הרוח שבספינה בעת הפלגה?
מהו יתרונו העיקרי של הגה אוטומטי?
במה תלוי דיוק שמירת הקורס שמוזן להגה אוטומטי חשמלי?
מה הם חסרונותיו העקרים של הגה אוטומטי חשמלי?
ביחס להגה רוח סמן את המשפט שתוכנו נכון ביותר:
מהם שימושי מד עומק הדי (ECHO – SOUNDER)?
היכן מותקן הממיר של מד העומק הדי?
כיצד יש לטפל בממיר מד העומק?
כיצד יש לטפל בממיר מד העומק?
באילו מצבים נעזר במד העומק?
בזמן השייט נמדד במד עומק אלקטרוני עומק של 12 מטרים בעוד שבמפה מצוין, באותו מקום 10 מטרים, שוקע הספינה 1.2 מטרים, ממה נובע ההבדל?
ממהלא מושפע הדיוק במד עומק?
מה יהיה העומק שצריך להופיע במפה כאשר מד העומק מראה עומק של 10 מטרים, שוקע ספינתך 2 מטרים והגאות היא של 1 מטר?
בזמן השייט נמדד במד עומק אלקטרוני (הדי) עומק של 12 מטרים בעוד שבמפה מצוין, באותו מקום 10.8 מטרים, שוקע הספינה 1.2 מטרים; ההבדל נובע מכך:
אילו חלופות אפשריות להערכת העומק כשאין מד עומק או שהוא אינו תקין, סמן את התשובה המעשית ביותר:
למה תגרום שינוי רגישות התגובה בהגה האוטומטי?
כאשר מגדילים את טווח העומק במכשיר מד-עומק אז:
באילו מכשירים/מערכות מנוצלת תופעת דופלר?
מה תפקיד הממיר במד העומק?
כיצד יש לטפל בממיר מד העומק?
בהנחה שמד העומק מציג את העומק מנקודת השוקע המרבי, כלי שיט שהשוקע שלו 1.5 מטרים מודד עומק של 1 מטר ובמפה רשום 2 מטרים. מה הסיבה להבדל?